閉ループレーザー溶接:リアルタイムプロセス制御による溶接欠陥の予防方法
閉ループレーザー溶接は高タクト、安全肝心型ラインの溶接品質に対する管理制御方式を変えている。従来の方式では、まず固定パラメータを設定し、完成品を事後検出し、閉ループシステムは溶接成形と同時に溶融池の状態をリアルタイムで観測し、レーザー出力を即時補正する。動力電池の組み立て、航空宇宙接続などの応用シーンにとって、この転換は伝統的なレーザー溶接が長期にわたって存在する構造的な短板を解決した:どのように小孔の崩壊、スパッタ、空気孔などの欠陥が発生するか 以前 それを検出して予防する。
本文はシステムを閉ループレーザー溶接制御の動作原理を紹介し、リアルタイム閉ループを実現するために必要なセンシングと AI アーキテクチャ、オープンループ溶接システムの限界、およびなぜサブ800マイクロ秒応答遅延は、リアルタイム溶接品質モニタリングの業界基準となっている。
従来のレーザー溶接が存在する理由フィードバックブラインド
オープンループ制御の典型的な流れ
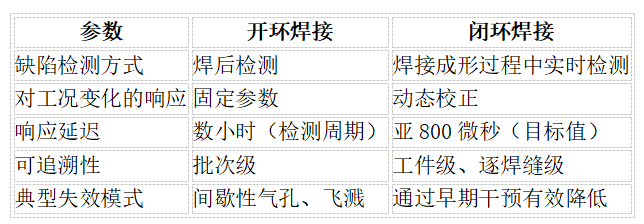
現在のライン上のほとんどの光ファイバレーザ溶接システムは、パラメータを設定するというプロセスに従っている→レーザ溶接→部品の取り出し→下線検出。このフィードバックサイクルは通常数時間かかるが、溶接の品質を決定する物理的プロセスはミリ秒以下の時間スケールで発生する。
このような時間スケールのミスマッチは、まさに開環溶接の核心的限界である。レーザー自体はマイクロ秒レベルで応答することができるが、欠陥を監視するシステムは溶接が発生した時点では " 見えない"プロセス情報。
開環システムに質量天井が存在する理由
オープンループシステムはワークごとに同じ固定パラメータを採用している——実生産では、次の変数は常に変動します。
· ワーク間差異 ——隙間公差、表面酸化程度、めっき層ロットの違い、治具の繰り返し位置決め精度は、いずれも溶接界面のエネルギー結合に影響を与える。
· ねつちくせきこうか ——コールドスタート状態で溶接された最初の製品と、治具と数時間の熱浸漬後に溶接された第500入力パラメータが完全に一致していても、実際の物理プロセスは全く異なります。
· オリフィス不安定性 ——深融溶接中に形成された蒸気小孔(keyhole)毎秒数千回の崩壊と再形成があり、そのたびの崩壊は潜在的な気孔またはスパッタイベントである。
これらの変化に対応するために、オープンループシステムは通常、最悪の状況でも動作するように保守的なプロセスウィンドウを使用します。しかし、その代価として、ほとんどの通常の状況では、システムは実際にはセカンダリ・レベルで動作しています。
閉ループレーザ溶接の動作原理
真の閉ループシステムの3つの必要条件
真の有効な閉ループレーザー溶接制御システムのセットでは、次の3つの要素が協力して動作する必要があります。
1. 検出( Detection ) ——センサは溶接後の検出に依存するのではなく、溶接成形中に溶融池の状態をリアルタイムで観測しなければならない。
2. 遅延( Latency ) ——検出から補正を実行するまでの時間は、欠陥イベント自体の進化時間よりも短くなければならない。
3. Correction Speed ) ——レーザ光源は、補正動作を実行するために十分に速い電力変調能力を備えなければならない。
なぜ亜800マイクロ秒遅延が業界基準
小孔崩壊事件の進展時間は通常、 0.5 ~2ミリ秒の間。制御システムの応答時間がこのウィンドウを超えると、次の溶接サイクルのパラメータを事後的に調整するしかなく、発生している欠陥を取り戻すことができない。
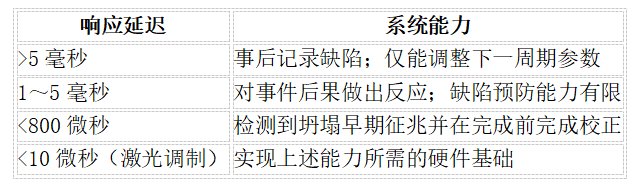
在亜 800 マイクロ秒遅延レベルでは、システムは細孔深さの変化、プラズマ発光強度の変化などの初期兆候を識別し、崩壊イベントが完全に発生する前にレーザー出力を調整することができる。それはまさに"予測修正"と"じゅどうしきレコード"間の本質的な違い。
リアルタイム溶接品質モニタリングのセンシングアーキテクチャ
小さな穴と溶融池の挙動を正確に検出するには、単一のセンサではプロセス状態全体を完全に捉えることができないため、複数の相補的なセンシングチャネルが協力して動作する必要があります。
光コヒーレントトモグラフィー(OCT)
OCT サブミクロンレベルの細孔深さの直接測定を提供することができる。プラズマプルーム干渉の影響が従来の可視光イメージングよりもはるかに小さいため、OCT電力、速度などのパラメータから間接的に推定するのではなく、直接的に融深データを読み取ることができる。
マルチ波長光検出アレイ
採用 UV (300~500nm)、可視光(700~900nm)、赤外線(1000~1100nm)3チャンネル光検出器、100kHz以上のサンプリングレートは同時に収集され、各チャネルはそれぞれ異なるプロセス情報を捕捉する:
·UV
·可視光チャネルかしひかりちゃんねる:溶融池の熱放射ようゆうちのねつほうしゃ
·
3チャネル同期収集は、1チャネルセンサよりも制御システムに強い判別能力を提供することができる。
高速CMOSカメラ
1 万至10万フレームの速度で動作し、高速カメラはポイントセンサでは得られない空間情報を提供することができる——タイミングセンシングデータを結合することで、システムは"検出されました"欠陥、また欠陥の正確な位置決めを実現することができる。
溶接後の成形カメラ
溶接後の成形カメラは溶接表面の幾何形状を測定するために用いられ、リアルタイムのプロセスデータとワークレベルの検収基準との間に閉ループを形成する。
サブミリ秒レベルの決定に向けたAI処理アーキテクチャ
以 100kHz 以上のサンプリングレートで収集されたセンシングデータ量は、伝統をはるかに超えているPIDしたがって、通常は階層型AIスキーマ:
· CNN (畳み込みニューラルネットワーク) ——
· LSTM ——分析OCT光検出データにおけるタイミングパターンと、崩壊イベントが発生する前に前兆信号を識別する。
· 物理情報ニューラルネットワーク( PINN ) ——熱力学の法則に基づいてモデル出力を拘束し、モデルが物理的に実行不可能であるか、または二次欠陥を引き起こす可能性がある補正提案を与えるリスクを低減する。
この処理リンクでは、決定的なタイミングは計算力と同等に重要である。制御回路におけるジッタ( jitter )は遅延変動を導入し、単一モデルの能力がどんなに強くても、サブ800マイクロ秒目標の実現効果。
溶接トレーサビリティ:各溶接の背後にあるデジタルファイル
各溶接イベントは、タイムスタンプ付きの完全なレコードを生成することができます。 OCT AI意思決定ログと実際に実行される補正動作は、具体的なワークのシリアル番号に関連付けられています。
動力電池の組み立てと航空宇宙製造にとって、ワークピースレベルの溶接トレーサビリティは、オプション機能ではなく認証基準の硬性要件になりつつある。構造化されたデジタル記録により、このような量産規模での全過程の遡及が現実的な実行可能性を備えている。
開ループと閉ループレーザー溶接の重要な違い
閉ループレーザー溶接システムの評価方法
生産ラインに閉ループ制御を導入する必要があるかどうかを評価するエンジニアリングチームにとって、次のいくつかの問題は、既存のギャップを明確にするのに役立ちます。
·溶接領域にリアルタイムセンサが配置されていますか?構成されているもの
·エンド・ツー・エンドの検出 - 補正遅延は実際にどのくらいですか。
·品質データは溶接ごとに調べることができますか、それともロットレベルにとどまっていますか。
·間欠的気孔欠陥は治具温度、シフト切替または材料ロット変動と相関性がありますか?
空気孔などの欠陥が間欠的であり、かつ運転条件と相関があれば、通常、これは開環システムの固有の限界であり、パラメータ調整だけでは解決できないことを意味する——入力変数の変化速度が制御回路の応答速度よりも速くなっているからです。
FAQ(FAQ)
1.閉ループレーザー溶接とは? 閉ループレーザー溶接はプロセス制御方法である:センサーはリアルタイムで溶接過程を監視し、小孔崩壊などの不安定現象が欠陥を引き起こす前に、溶接後の検出に依存して問題を発見するのではなく、自動的にレーザー出力を調整して補正する。
2.なぜ応答遅延がレーザー溶接の品質制御に重要なのか。 小孔の崩壊は気孔とスパッタ欠陥の主な原因の一つであり、その進化時間は通常、 0.5 ~2ミリ秒の間。制御システムの検出-補正遅延がこのウィンドウを超えると、欠陥のみが記録され、予防することはできません。遅延が未満800マイクロ秒で、システムは崩壊起動段階で補正を完了することができる。
3.リアルタイム溶接監視は通常どのセンサーを採用していますか。 一般的なセンサには、小孔の深さを測定するための光コヒーレントトモグラフィー( OCT )、プラズマ及び熱放射信号を捕捉するための多波長光検出アレイ、及び溶融池の幾何学的形態及びスパッタ位置決めを観測するための高速カメラ。単一のセンサでは完全なプロセス画面を提供できないため、これらのセンサは通常組み合わせて使用されます。
4.溶接トレーサビリティが動力電池や航空宇宙への応用になぜ重要なのか。 ワークレベル溶接トレーサビリティは溶融深さ、校正動作などのプロセスデータを具体的なワークのシリアル番号と一対一に対応させ、品質審査と認証許可に支持を提供することができ、これは安全肝心な部品の量産においてますます強制要求になっている。
結び
閉ループレーザー溶接は開ループシステムがパラメータ調整だけでは突破できない核心問題を解決した:溶接がまだ成形過程にある中で、プロセスの不安定性を検出し、補正する。 OCT 、多波長光検出、高速イメージングと物理的制約AIモデル、閉ループシステムは検出に力を入れている-補正遅延圧縮先800マイクロ秒という境界線の下で——それはまさに"予測修正"と"じゅどうしきレコード"の分水嶺。動力電池または航空宇宙溶接品質システムを評価する製造企業にとって、応答遅延、センシングカバー範囲とワークレベルのトレーサビリティは、1セットのアーキテクチャが量産レベルの要求に達するかどうかを判断する3つの重要な基準である。
- コードスルー注目です
 0